Projet phareFlagship project
Projet de recherche de M1 · LaPEA · 2025–2026Master’s research project · LaPEA · 2025–2026
Coexistence humain–robotHuman–robot coexistence
Une expérience VR conçue, développée et réalisée en autonomie.A VR experiment I independently designed, developed and conducted.
Protocole → développement → collecte → analyse.Protocol → development → data collection → analysis.
Explorer le projetExplore project
Les robots de livraison constituent un nouvel agent avec lequel les piétons interagissent. Ils partagent le même trottoir et les mêmes traversées, mais leur comportement peut être imparfait : eux aussi peuvent se tromper.Delivery robots are a new agent for pedestrians to interact with. They share the same pavements and crossings, but their behaviour can be imperfect: they, too, can make mistakes.
Problématique : le robot influence-t-il la décision de traversée des piétons ? Et que se passe-t-il quand son comportement est imparfait ?Research question: Does a delivery robot influence pedestrians’ crossing decisions? And what happens when its behavior is imperfect?
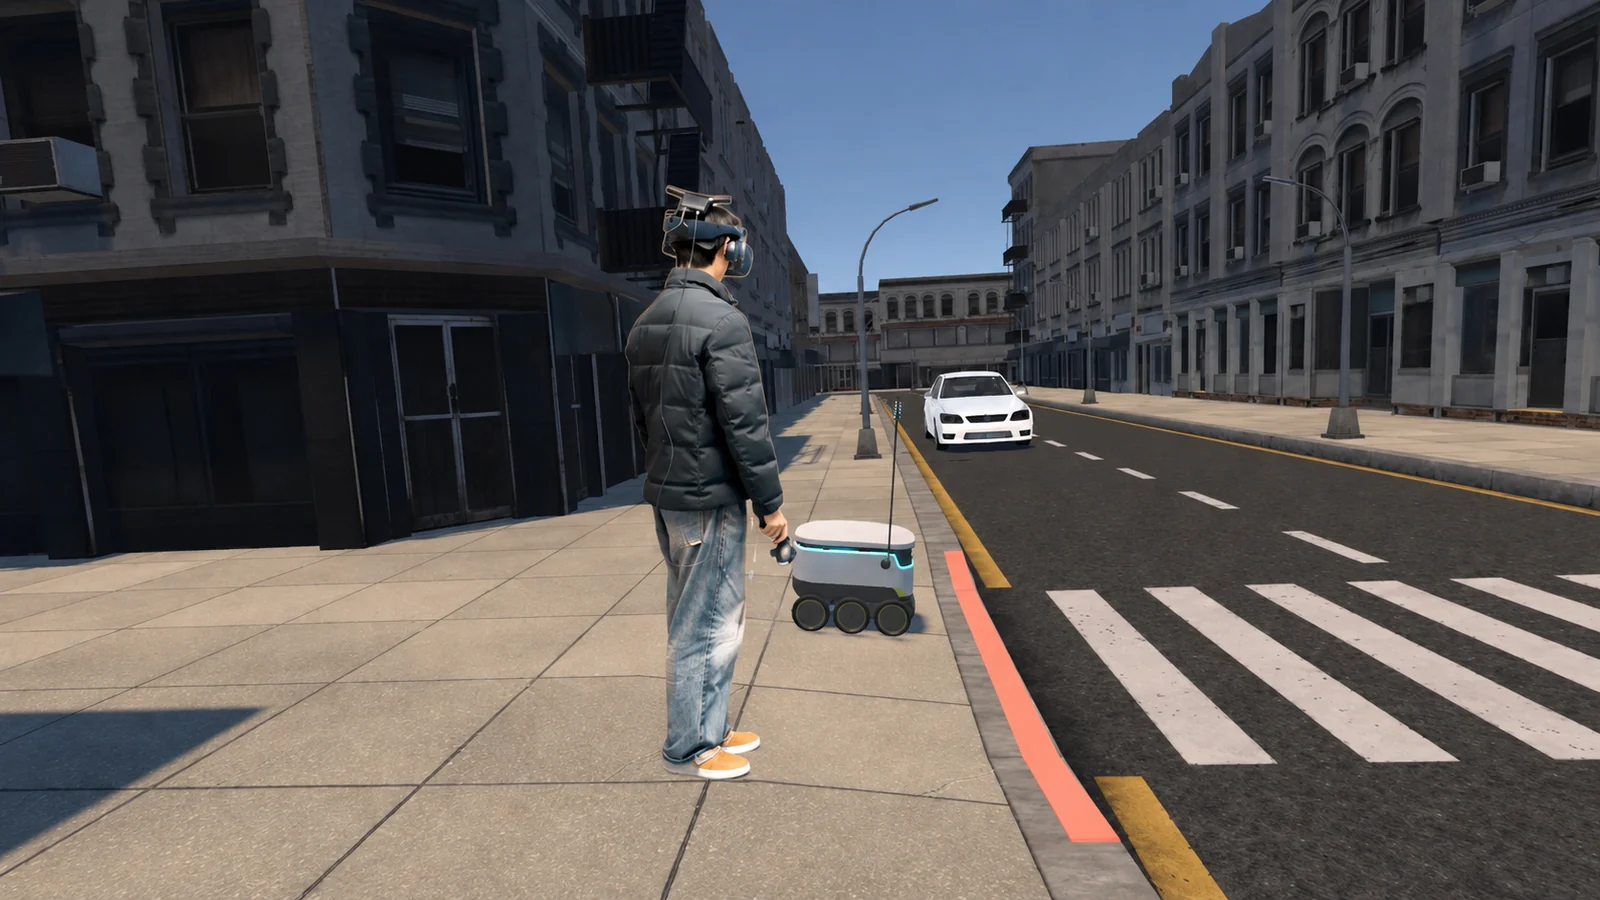
J’ai conçu une expérience en réalité virtuelle pour recréer une traversée de rue immersive sans exposer les participants au trafic réel. J’ai croisé les données comportementales sur l’efficacité de la traversée (temps d’attente) et la sécurité (marges temporelles et collisions) avec des questionnaires sur la confiance envers le robot et la sécurité perçue. (Encadrement scientifique : Jean-Marie Burkhardt et Nguyen-Thong Dang.)I designed a virtual reality experiment to create an immersive street-crossing situation without exposing participants to real traffic. I combined behavioural data on crossing efficiency (waiting time) and safety (temporal safety margins and collisions) with questionnaires on trust in the robot and perceived safety. (Academic supervision: Jean-Marie Burkhardt and Nguyen-Thong Dang.)
Mon rôle : gestion de projet en autonomie, revue systématique (PRISMA), conception du protocole, développement VR, pré-tests, recueil de données (recrutement & passations), analyse statistique, rédaction du mémoire.My role: independent project management, systematic review (PRISMA), protocol design, VR development, pilot testing, data collection (recruitment & experimental sessions), statistical analysis, dissertation writing.
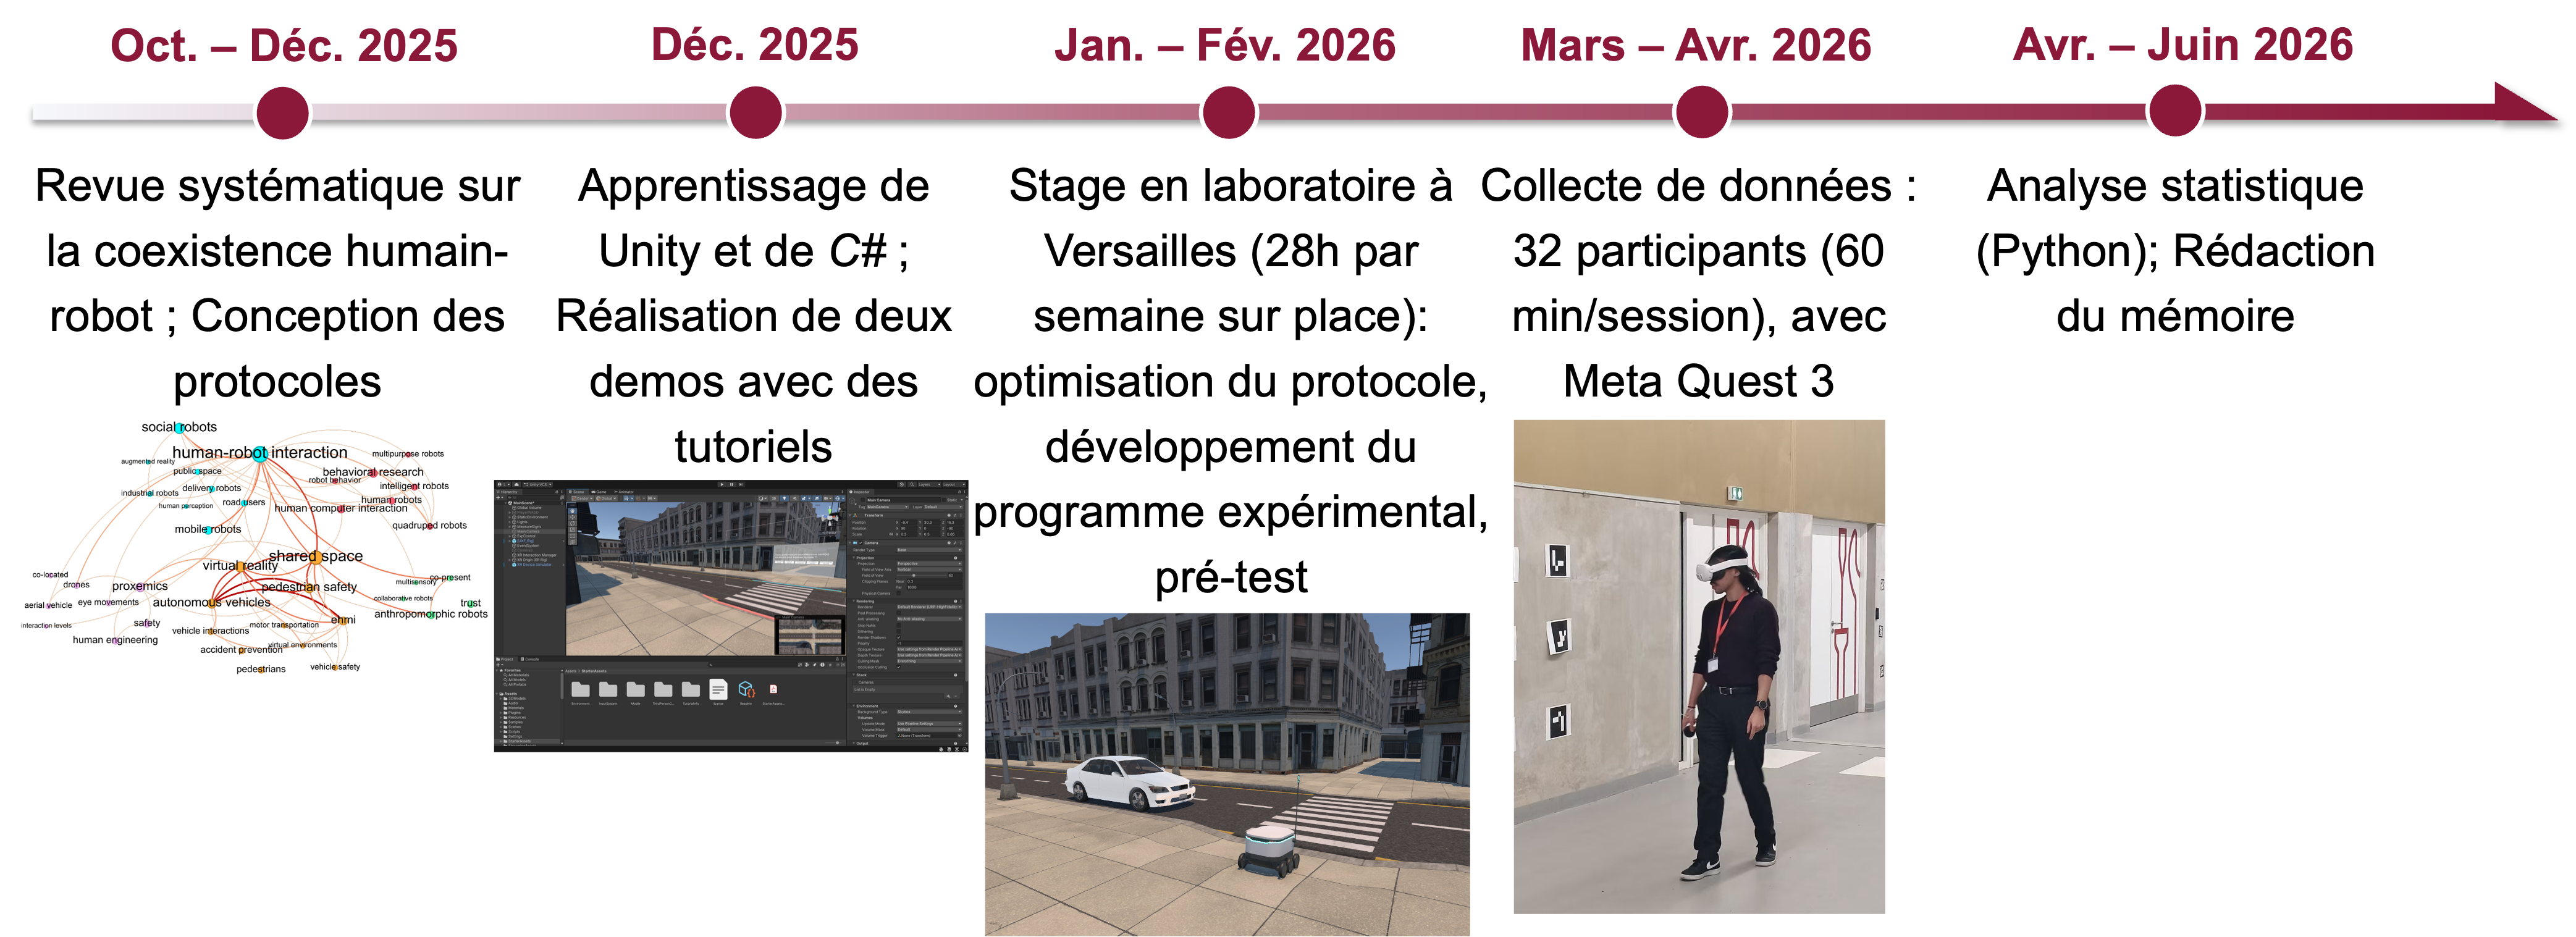
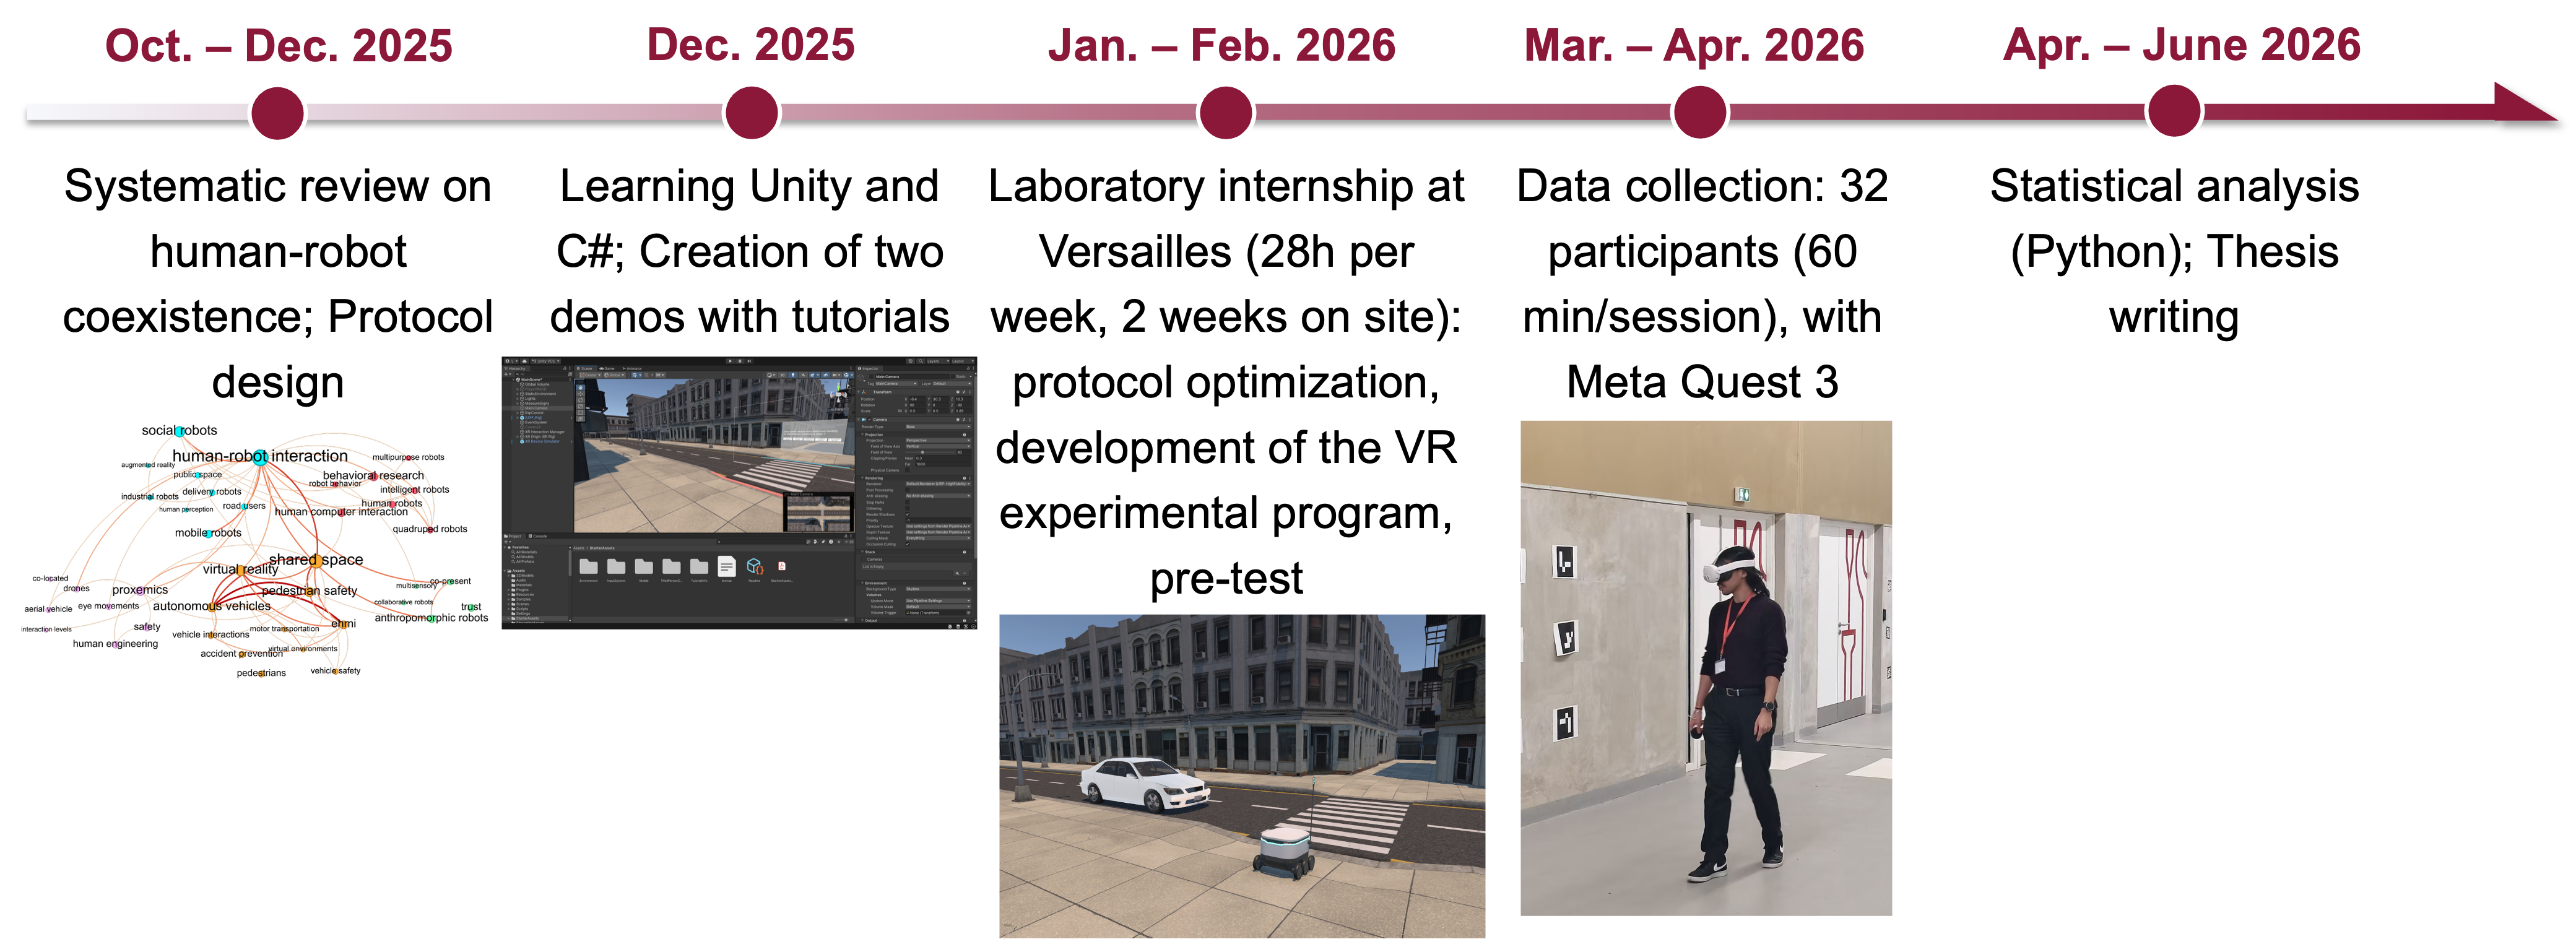
Le déroulement du projetProject timeline
Construction de A à Z : conception du protocole, développement de la plateforme VR, collecte et analyses de données.Built from start to finish: protocol design, VR platform development, data collection and analysis.
L’expérience en vidéoThe experiment in action
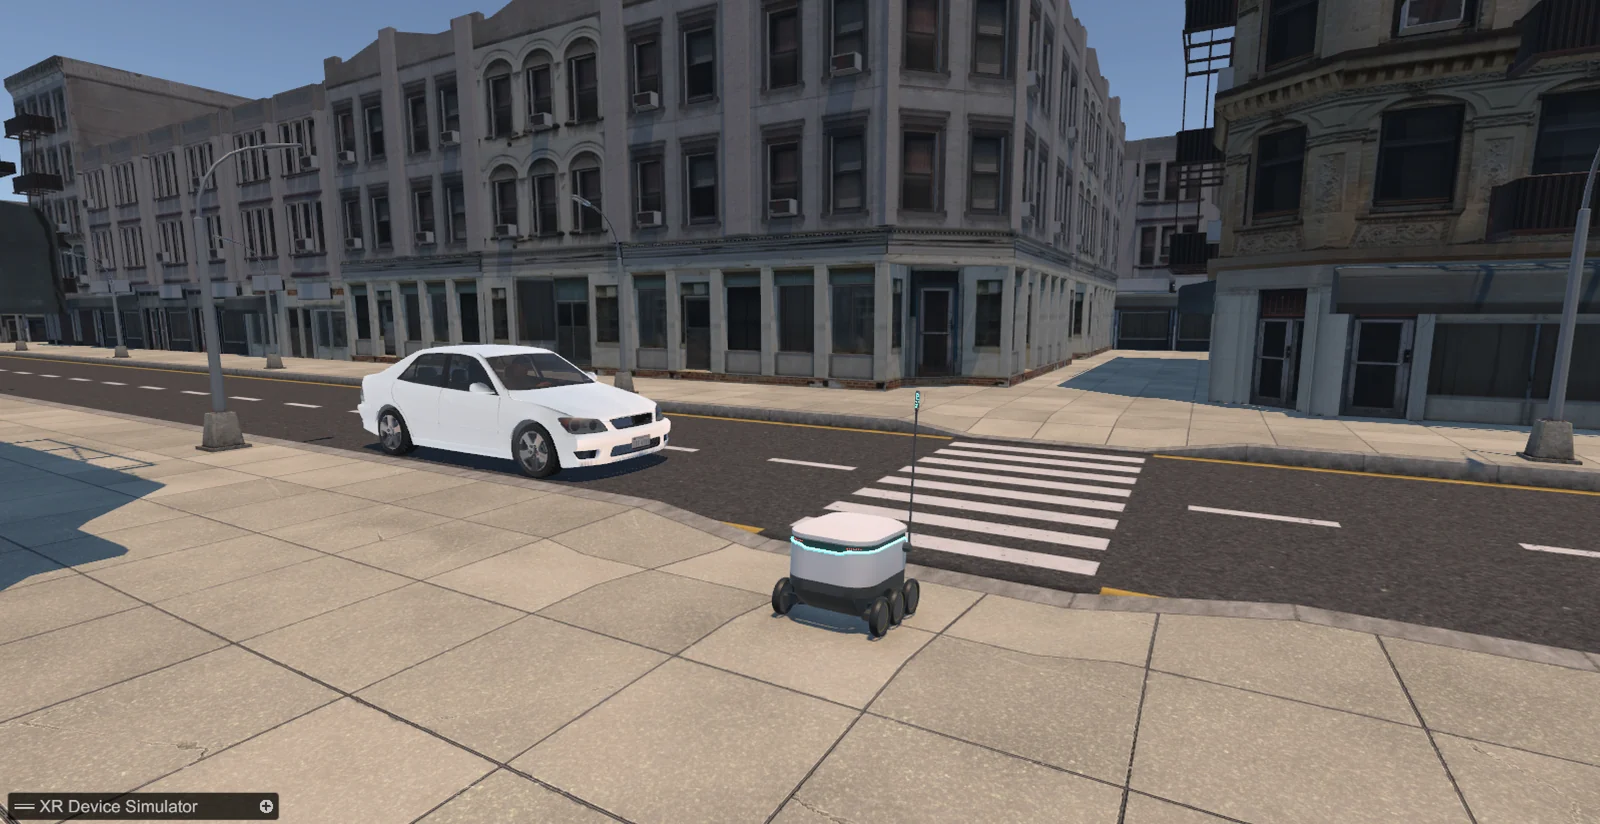
Cette démonstration présente la rue virtuelle, les déplacements du robot et la tâche de traversée proposée aux participants. Elle donne un aperçu du dispositif développé pour l’étude.This demonstration shows the virtual street, the robot’s movements and the crossing task presented to participants. It provides an overview of the experimental environment I developed.
Lecture indisponible dans ce navigateur.Playback is unavailable in this browser.
Apprendre vite et explorer de nouveaux outilsLearning quickly and exploring new tools
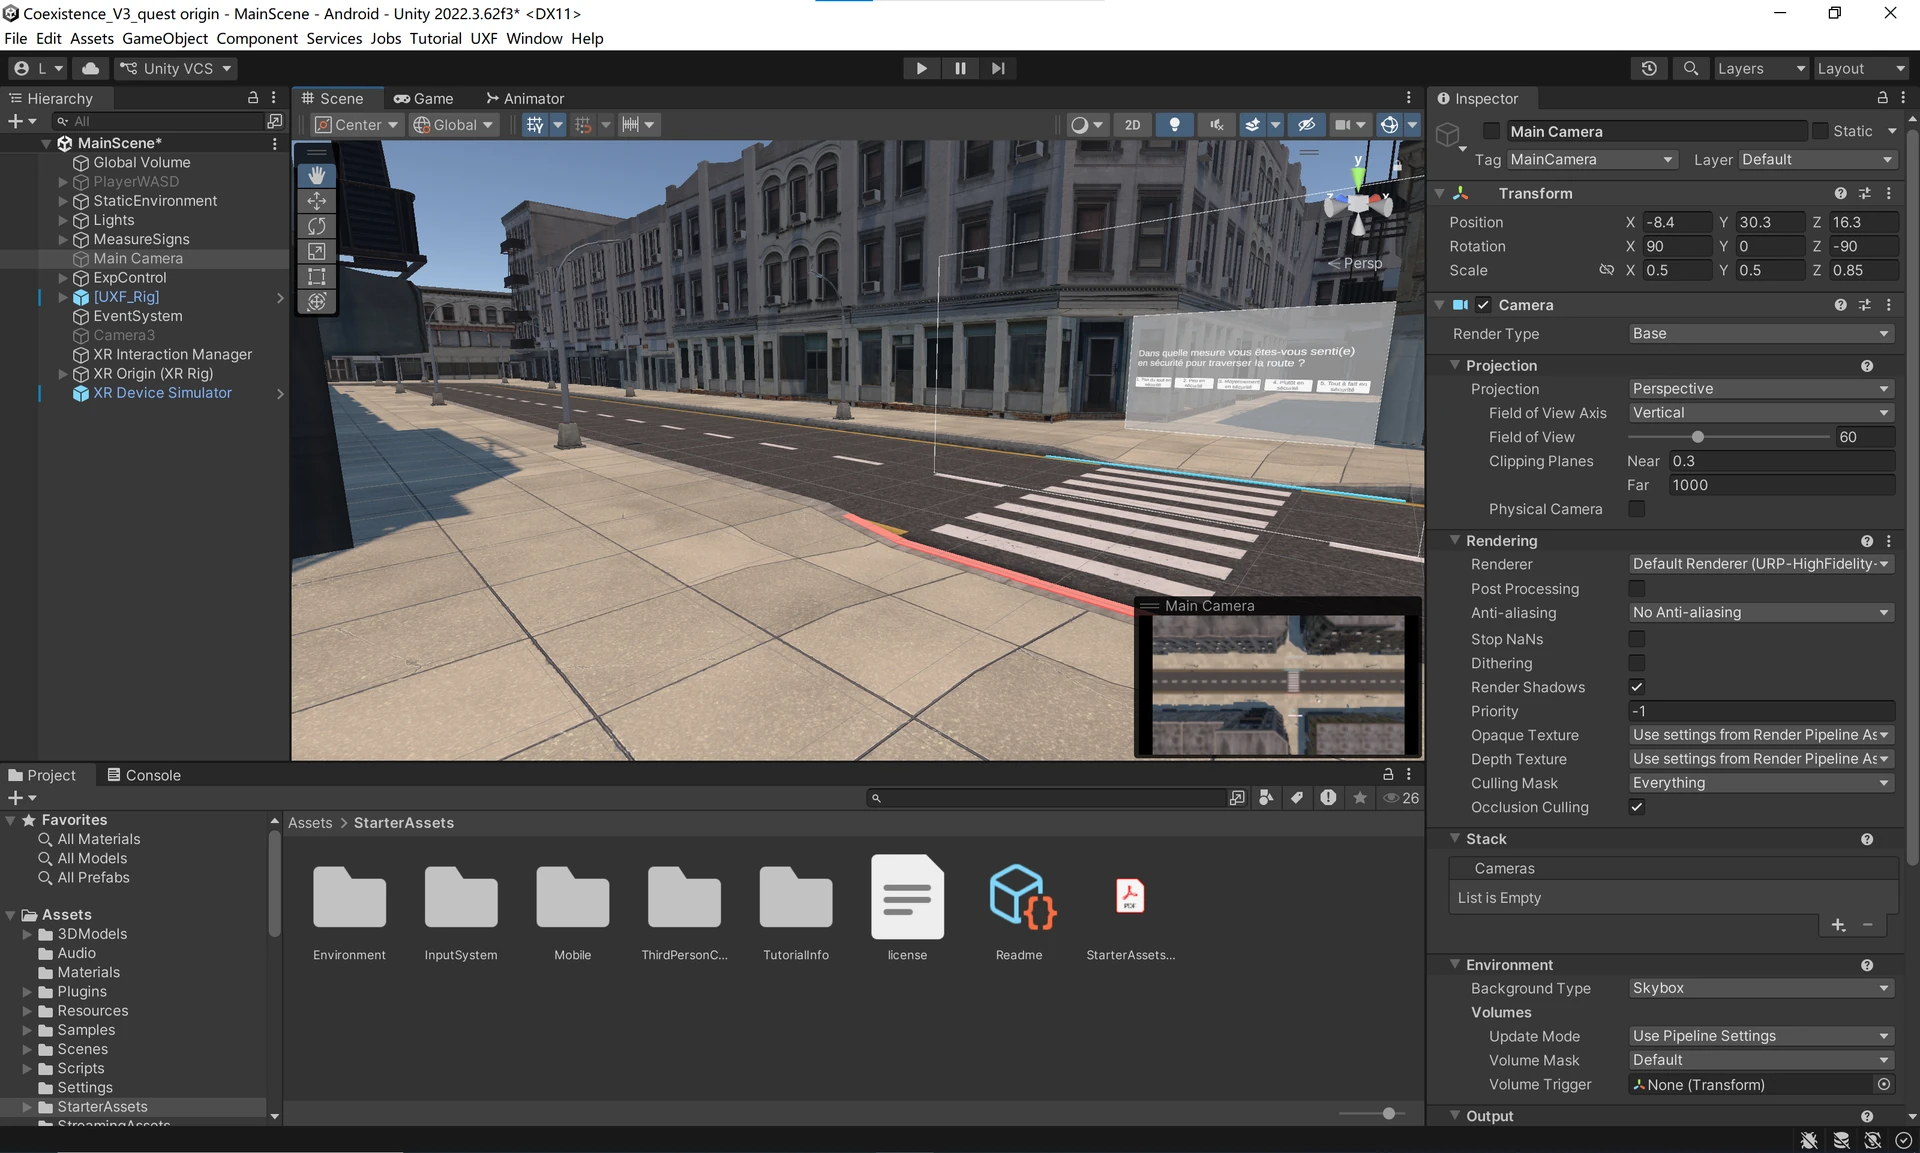
En deux semaines, j’ai acquis les bases de Unity et de C# nécessaires au développement du prototype, en m’appuyant sur la documentation, des ressources techniques et des outils d’assistance au développement.In two weeks, I learned the Unity and C# fundamentals needed to develop the prototype, drawing on documentation, technical resources and development support tools.
J’ai intégré les assets 3D, organisé les scénarios et les essais, mis en place l’enregistrement automatique des données, puis vérifié et ajusté le dispositif au fil des pré-tests.I integrated the 3D assets, organised the scenarios and trials, set up automatic data logging, then checked and refined the environment through pilot testing.
Conduire l’étude et exploiter les donnéesRunning the study and analysing the data
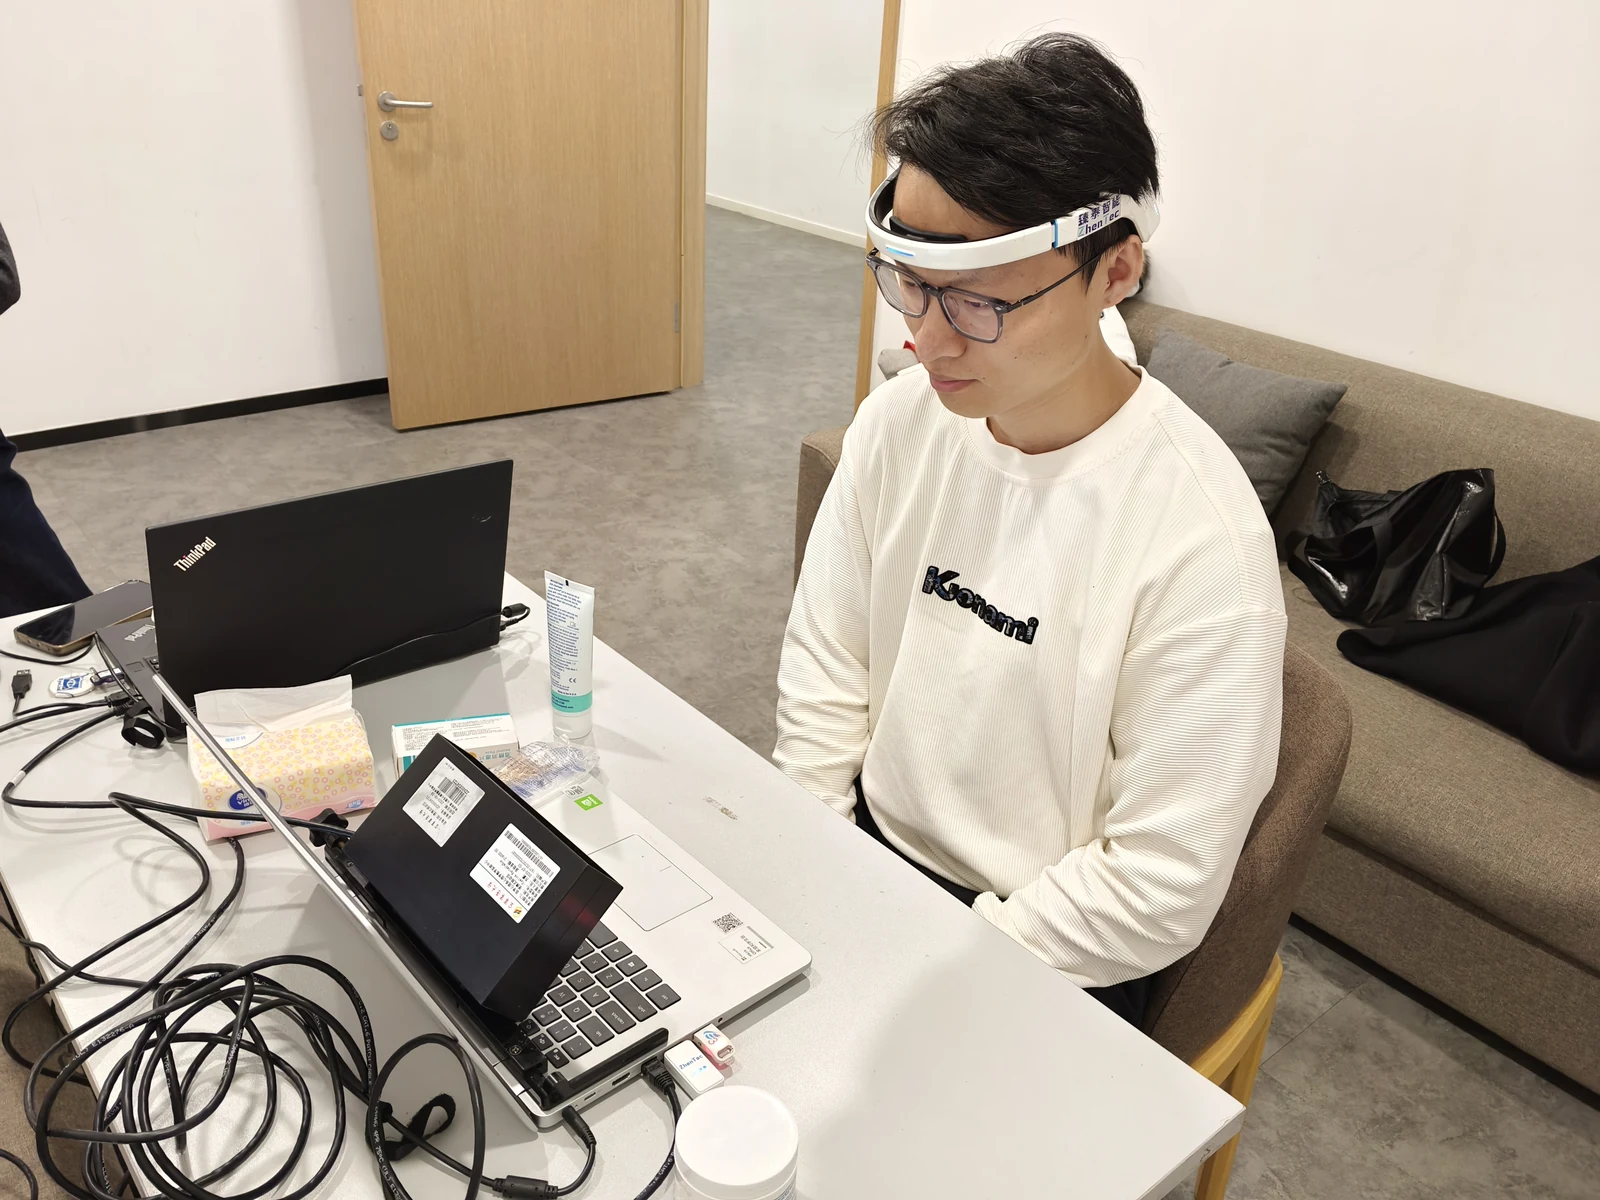
J’ai assuré de manière autonome le recrutement et les passations auprès de 35 personnes. Chaque séance durait environ une heure avec le casque Meta Quest 3.I independently recruited and ran experimental sessions with 35 participants. Each session lasted approximately one hour using the Meta Quest 3 headset.
J’ai rapproché les mesures comportementales des évaluations de sécurité perçue, de confiance et d’expérience utilisateur, puis réalisé les traitements et analyses statistiques sous Python.I combined behavioural measures with ratings of perceived safety, trust and user experience, then processed and statistically analysed the data in Python.
Médiation scientifiqueScience outreach
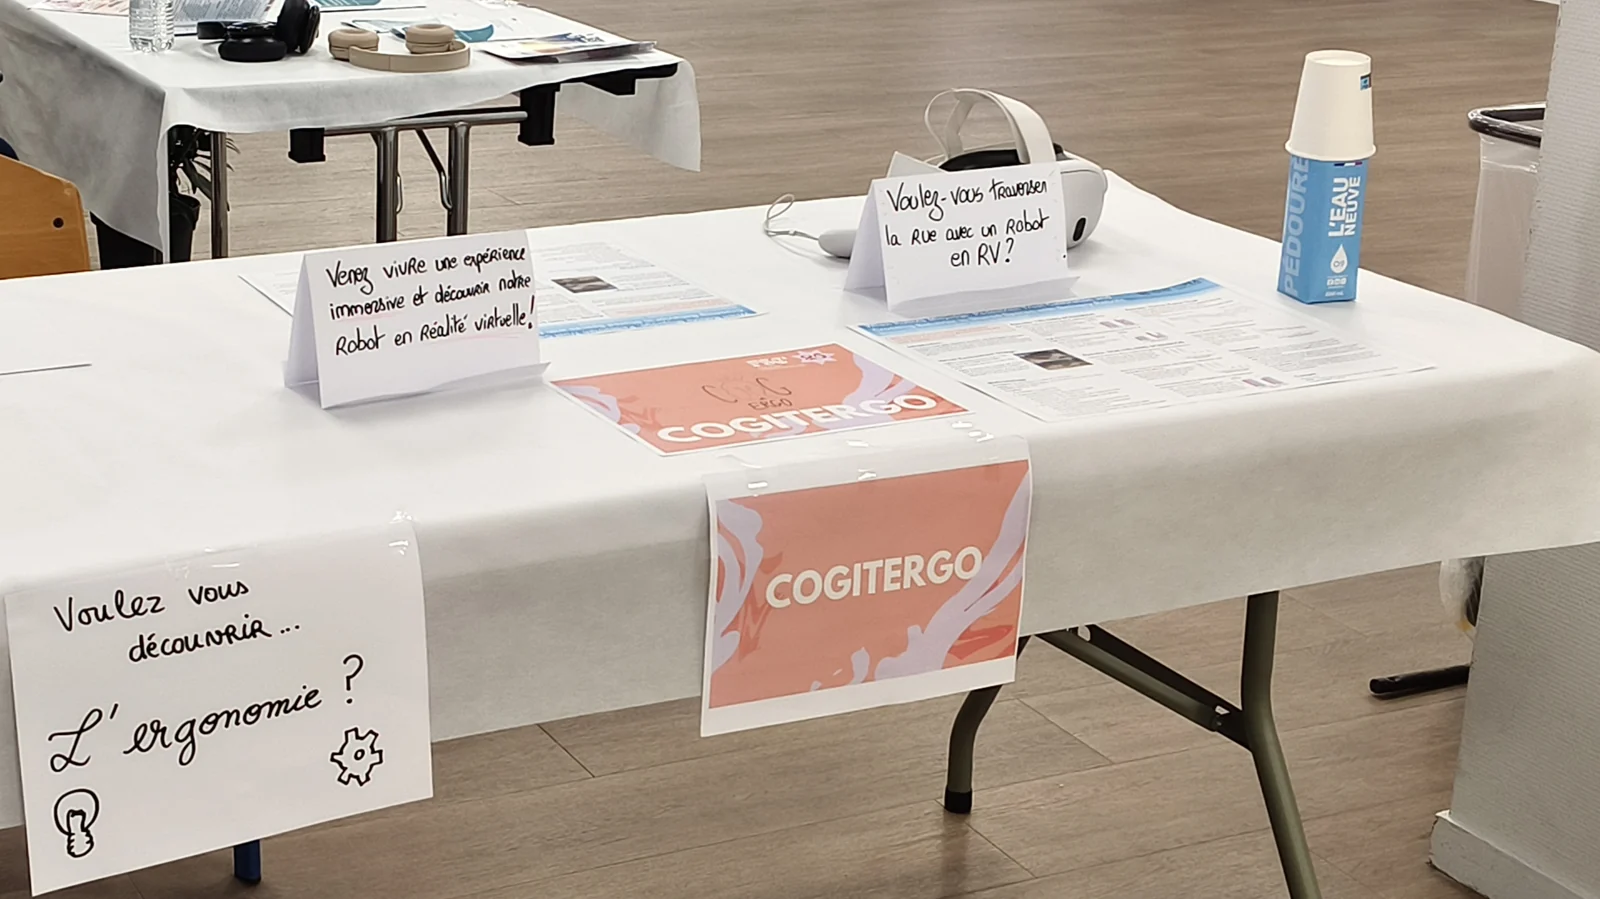
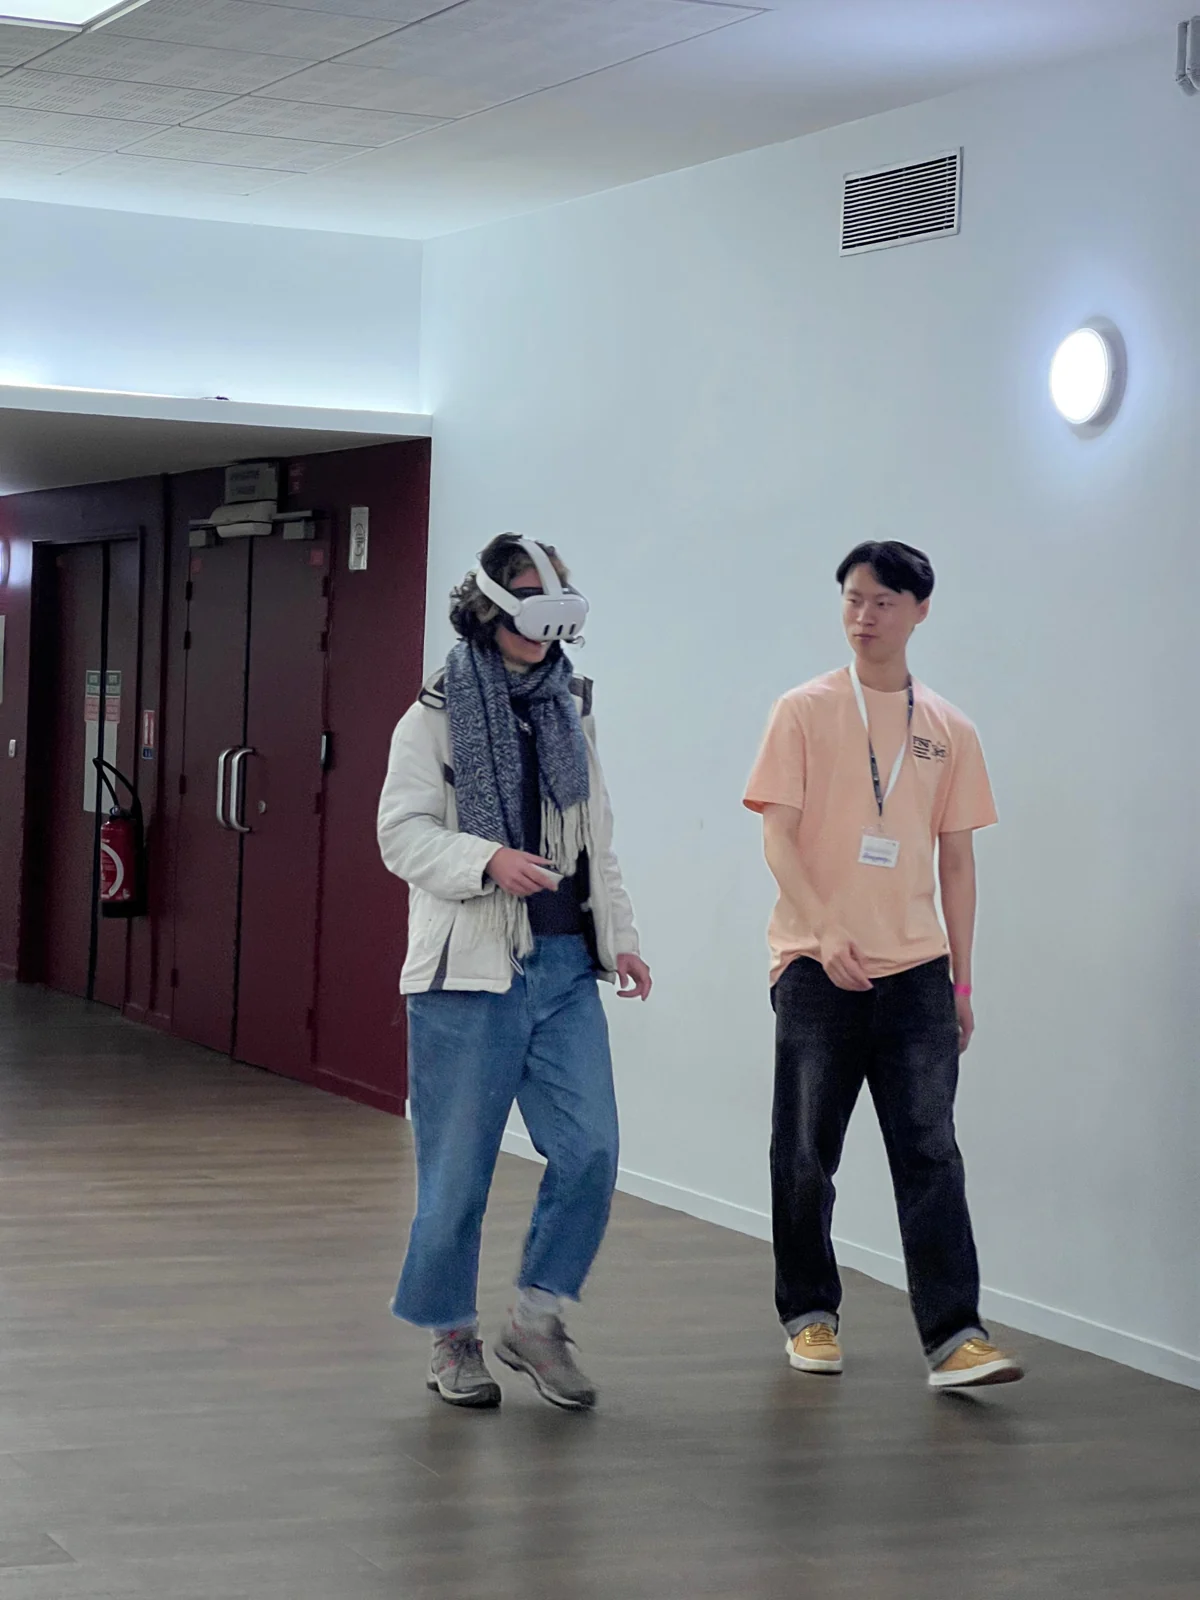
J’ai présenté ce projet au grand public sur le stand de l’association CogitErgo, en adaptant mon programme en un atelier de découverte en VR. J’ai guidé les visiteurs dans l’expérience tout en leur expliquant ma démarche de recherche sur la coexistence piéton-robot.I presented this project to the public at the CogitErgo association’s stand, adapting my program into an introductory VR workshop. I guided visitors through the experience while explaining my research approach to pedestrian–robot coexistence.
- 25e édition du Forum des Sciences Cognitives · 11 avril 2026 · Institut de Psychologie, Université Paris Cité.25th Forum des Sciences Cognitives · 11 April 2026 · Institut de Psychologie, Université Paris Cité.
- 20+ personnes ont expérimenté la VR au stand.20+ visitors tried the VR experience at the stand.
Résultats principauxMain results
- La présence du robot augmente le sentiment de sécurité des piétons, même si le risque réel de collision (lorsque le véhicule ne cède pas le passage) ne diminue pas.The robot’s presence increases pedestrians’ perceived safety, even though the actual collision risk (when the vehicle does not yield) does not decrease.
- Une erreur « conservatrice » (le robot traverse en retard) ralentit la décision du piéton mais maintient la sécurité, tandis qu’une erreur « risquée » peut entraîner des collisions.A “conservative” error (the robot crosses late) delays the pedestrian’s decision but maintains safety, whereas a “risky” error can lead to collisions.
- Recommandation de conception (eHMI) : les robots autonomes doivent communiquer non seulement leur intention, mais aussi leur degré d’incertitude. Une interface qui affiche un excès de confiance peut induire une dépendance dangereuse (sur-reliance) chez les piétons.Design recommendation (eHMI): autonomous robots should communicate not only their intention but also their level of uncertainty. An interface that conveys excessive confidence can encourage dangerous over-reliance among pedestrians.
Ce que je retiens pour l’ergonomieWhat this brings to my ergonomics practice
Ce projet m’a permis de parcourir l’ensemble du processus de recherche, de la littérature à la réalisation technique, à l’expérimentation et à la formulation de recommandations de conception.This project took me through the full research process, from the literature to technical implementation, experimentation and design recommendations.